
20
stu 2026
stu 2026
Može li se prepoznati opasna prometnica prije nego što se na njoj dogodi teška prometna nesreća?
Novo istraživanje Politecnica di Milano, predstavljeno početkom studenog u Europskom parlamentu pokazuje kako umjetna inteligencija može povezivati milijune podataka o naglim kočenjima, ubrzanjima, prometnim tokovima i obilježjima cesta te izrađivati dinamične karte prometnog rizika. Sustav RoadSafeAI 2.0 ispitan je u Milanu, Genovi i Napulju, gdje je pokazao mogućnost prepoznavanja rizičnih područja čak i bez lokalnih telematskih podataka. Istodobno, istraživanje američkog MIT-a upozorava da sama konstrukcija gradskih ulica može poticati opasnije ponašanje vozača. Za Hrvatsku se otvara pitanje mogu li takvi sustavi pomoći gradovima i upraviteljima cesta da ograničena sredstva usmjere na opasne lokacije prije nego što ondje netko strada.
Prometna sigurnost više ne mora čekati crnu statistiku
Tradicionalno određivanje opasnih mjesta na cestama u velikoj se mjeri oslanja na analizu već evidentiranih prometnih nesreća. Policija prikuplja podatke o njihovim okolnostima, stručnjaci analiziraju ponavljanje nesreća na pojedinim lokacijama, a cestovni upravitelji na temelju tih nalaza određuju prioritete rekonstrukcije raskrižja, postavljanja signalizacije, poboljšanja preglednosti ili drugih sigurnosnih zahvata. Takav je pristup potreban i stručno opravdan, ali ima ozbiljno ograničenje. Da bi određena prometnica bila prepoznata kao statistički opasna, na njoj se nerijetko već mora dogoditi više prometnih nesreća.
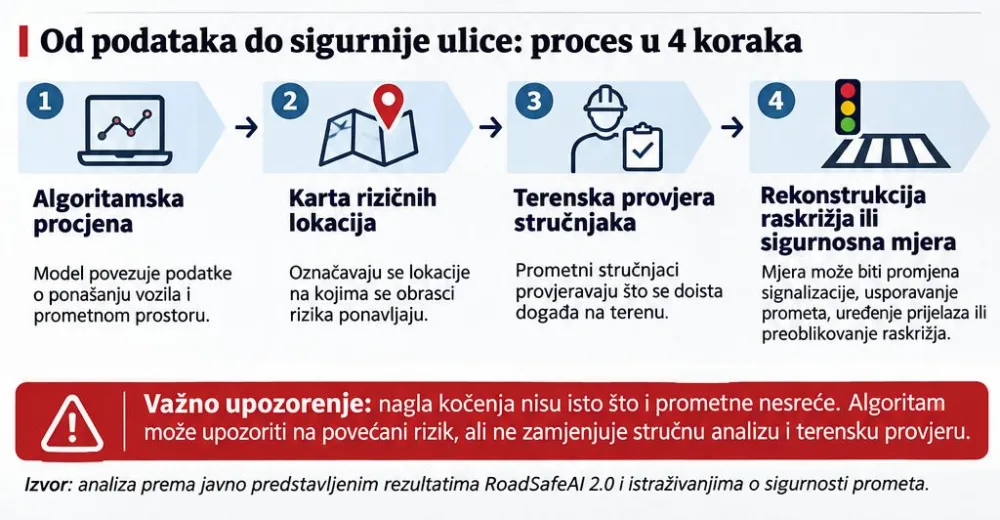
Upravo se ta logika pokušava promijeniti primjenom umjetne inteligencije i suvremene telematike. Umjesto čekanja da se rizik potvrdi nizom sudara, novi sustavi analiziraju ponašanje vozila i obilježja prometnog okruženja te nastoje prepoznati obrasce koji upućuju na povećanu mogućnost nastanka opasnih situacija. Ako se na određenom raskrižju svakodnevno pojavljuje neuobičajeno velik broj naglih kočenja, izbjegavajućih manevara ili intenzivnih ubrzanja, takvi podaci mogu upozoravati da prometni prostor ne funkcionira dovoljno sigurno čak i ako ondje još nije evidentirana teška nesreća.
Novi iskorak u tom području predstavljen je 10. studenoga u Europskom parlamentu u Bruxellesu, na događaju „Road Safety, a Global Commitment”, koji je organizirao The Urban Mobility Council, stručna inicijativa koju podupire talijanska osiguravateljska grupa Unipol. Predstavnici europskih institucija, istraživači i stručnjaci za sigurnost prometa raspravljali su o tome kako podatke koje suvremena vozila već proizvode pretvoriti u informacije korisne za sprječavanje prometnih nesreća.
Posebnu pozornost privukla su dva istraživanja. Prvo, RoadSafeAI 2.0, razvio je Politecnico di Milano, a drugo, pod nazivom „Safety by Design”, predstavio je MIT Senseable City Lab. Oba istraživanja polaze od iste pretpostavke. Sigurnost prometnice ne određuje samo broj nesreća koje su se na njoj dogodile nego i način na koji njezina konstrukcija, prometno opterećenje i ponašanje vozača stvaraju rizik.
RoadSafeAI 2.0 povezuje milijune podataka iz vozila
Sustav RoadSafeAI 2.0 predstavio je Sergio Savaresi, profesor Politecnica di Milano i direktor sveučilišnog odjela za elektroniku, informacijske tehnologije i bioinženjerstvo. Model povezuje velike količine telematskih podataka prikupljenih iz vozila s informacijama o prometnim tokovima i obilježjima cestovne mreže. Njegov je cilj procijeniti razinu prometnog rizika na različitim gradskim lokacijama te izraditi karte koje se mogu mijenjati ovisno o vremenu dana i prometnim uvjetima.
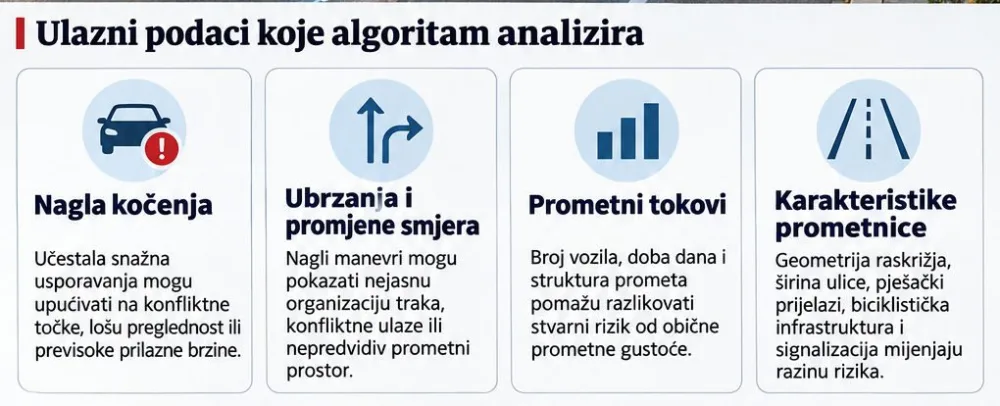
Telematski podaci pritom otkrivaju mnogo više od brzine kretanja. Sustavi ugrađeni u vozila mogu bilježiti intenzitet ubrzavanja, naglog usporavanja, promjene smjera i druge parametre povezane s dinamikom vožnje. Kada se velik broj takvih zapisa prostorno poveže s prometnicama, moguće je uočiti gdje se određene vrste manevara pojavljuju češće nego što bi se očekivalo s obzirom na prometno opterećenje i konfiguraciju ceste.
Primjerice, velika učestalost naglih kočenja neposredno prije pješačkog prijelaza može upućivati na nedovoljnu preglednost, previsoke prilazne brzine, neodgovarajuću signalizaciju ili konflikt između vozila i pješaka. Slično tome, učestale nagle promjene smjera na određenom raskrižju mogu upozoravati na problem vođenja prometnih tokova ili nejasnu organizaciju prometnih traka.
Međutim, takvi zapisi sami po sebi ne dokazuju postojanje infrastrukturnog nedostatka. Naglo kočenje može biti potpuno opravdana reakcija na prometni zastoj, iznenadnu promjenu semaforskog signala ili nepropisan manevar drugog vozača. Zadatak algoritma zato nije samo prebrojiti intenzivna kočenja nego prepoznati njihove obrasce u odnosu na prometno okruženje.
Vrijednost prediktivnog modela nastaje tek kada se pojedinačni podaci povežu u širu sliku prometnog rizika. Takva karta može pomoći stručnjacima da odrede lokacije koje zaslužuju dodatnu provjeru, ali ne može zamijeniti prometno-tehnički pregled raskrižja i utvrđivanje konkretnih uzroka opasnosti.
Pokus u Napulju pokazao je da model može raditi i bez lokalnih telematskih zapisa
RoadSafeAI 2.0 ispitan je u Milanu i Genovi, gradovima koji se međusobno razlikuju prema prometnoj strukturi, gustoći izgrađenosti i konfiguraciji ulica. Posebno zanimljiv rezultat dobiven je u Napulju, gdje je istraživački tim provjeravao može li model procjenjivati učestalost naglih kočenja i ondje gdje nema pristup lokalnim telematskim podacima korištenima za izradu takve procjene.
Prema rezultatima predstavljenima u Bruxellesu, model je u Napulju mogao izdvojiti područja s većom i manjom učestalošću naglih kočenja uz prijavljeno odstupanje od približno pet do šest posto. U toj su provjeri korišteni podaci o cestovnoj mreži, uključujući informacije dostupne putem OpenStreetMapa, umjesto lokalnih zapisa o ponašanju vozila kao glavnog ulaznog izvora.
Riječ je o rezultatu koji bi mogao biti posebno važan manjim gradovima i javnim upravama koje ne raspolažu velikim telematskim bazama. Ako se određena obilježja prometnog rizika mogu procijeniti na temelju strukture cestovne mreže i modela prethodno razvijenih na drugim područjima, otvara se mogućnost provođenja početne sigurnosne analize bez iznimno skupog lokalnog sustava prikupljanja podataka.
Ipak, prijavljeno odstupanje od pet do šest posto zahtijeva oprezno tumačenje. Taj podatak odnosi se na predstavljenu procjenu učestalosti naglih kočenja, a ne na dokaz da sustav s jednakom točnošću predviđa stvarne prometne nesreće, poginule ili teško ozlijeđene osobe. Za takav bi zaključak bila potrebna zasebna provjera modela na podacima o stvarnom stradavanju, uključujući učestalost pogrešnih upozorenja i lokacije na kojima sustav nije prepoznao postojeći rizik.
Drugim riječima, sposobnost predviđanja prometnog ponašanja važan je korak prema procjeni opasnosti, ali nije isto što i dokazano predviđanje prometnih nesreća.
MIT upozorava da konstrukcija ulice može poticati opasnu vožnju
Drugo istraživanje predstavljeno u Europskom parlamentu dolazi iz MIT Senseable City Laba, istraživačkog laboratorija koji vodi Carlo Ratti. Projekt „Safety by Design” usmjeren je na odnos između oblikovanja gradskih prometnica i ponašanja vozača. Analizom velikog broja zapisa o naglim kočenjima, ubrzanjima i promjenama smjera u Milanu istraživači su nastojali utvrditi postoje li povezanosti između geometrijskih obilježja prometnog prostora i učestalosti rizičnih manevara.
Predstavljeni nalazi upućuju na to da široke i otvorene gradske prometnice mogu biti povezane s agresivnijim obrascima vožnje, dok gušće izgrađeni i prostorno kompaktniji dijelovi grada mogu poticati sporije i opreznije ponašanje. Važan rezultat odnosi se i na biciklističku infrastrukturu, pri čemu se fizički odvojene biciklističke staze povezuju s povoljnijim sigurnosnim obilježjima u odnosu na prometne površine koje su od ostatka kolnika odvojene samo horizontalnom oznakom.
Takvi nalazi dodatno potvrđuju važnost projektiranja prometnica koje svojim izgledom i konstrukcijom potiču odgovarajuću brzinu i predvidljivo ponašanje vozača. Široka ulica s velikim radijusima zavoja, dugim preglednim pravcima i slabim osjećajem prostornog ograničenja može vozača poticati na brzinu veću od one koja je primjerena prostoru s velikim brojem pješaka i biciklista.
Nasuprot tome, jasno oblikovana raskrižja, kvalitetno izvedeni pješački prijelazi, odvojena biciklistička infrastruktura i geometrija koja odgovara namjeni ulice mogu pridonijeti sigurnijem prometnom ponašanju. To ne znači da svaku široku prometnicu treba automatski proglasiti opasnom ili da je sužavanje kolnika univerzalno rješenje. Stvarna sigurnost ovisi o prometnoj funkciji, intenzitetu prometa, dopuštenim i stvarnim brzinama te potrebama svih sudionika.
Istraživanje MIT-a zato je posebno korisno kao dodatni argument za pristup prema kojem se odgovornost za prometnu sigurnost ne prepušta isključivo vozaču. Ona mora biti ugrađena i u sam izgled prometnice.
Hrvatska već razvija tehnologije za procjenu rizika
Za Hrvatsku nova talijanska istraživanja nisu samo zanimljiv primjer primjene umjetne inteligencije u inozemstvu. Fakultet prometnih znanosti Sveučilišta u Zagrebu već sudjeluje u europskom projektu CAMBER, koji nastoji povezati podatke o cestovnoj infrastrukturi, stanju kolnika, ponašanju vozila i sigurnosnim pokazateljima u digitalni model cestovne mreže.
Hrvatski dio projekta obuhvaća približno 500 kilometara odabranih državnih cesta, a u njegovoj provedbi sudjeluju i Hrvatske ceste. Predviđeno je povezivanje terenskih mjerenja, podataka cestovnog upravitelja, sigurnosnih ocjena prema metodologiji iRAP i drugih izvora u digitalni sustav koji bi mogao pomoći pri određivanju prioriteta održavanja i sigurnosnih intervencija.
Takav pristup dijeli osnovnu filozofiju RoadSafeAI-ja, iako se metodologije i konkretni ciljevi projekata razlikuju. CAMBER je usmjeren na povezivanje infrastrukturnih i prometnih podataka, dok talijanski model posebno ističe prediktivnu analizu telematike i ponašanja vozila u urbanim područjima.
Hrvatska tako već ima istraživačko iskustvo i projekte na kojima se može provjeravati vrijednost prediktivnih metoda. Međutim, zasad nije potvrđeno postoji li operativni nacionalni ili gradski sustav koji na temelju masovnih telematskih podataka kontinuirano izrađuje dinamične karte rizika i izravno ih povezuje s odlukama o ulaganjima u cestovnu sigurnost.
Posebno bi zanimljiva bila mogućnost primjene takvog modela u Zagrebu, Splitu, Rijeci i Osijeku, odnosno u urbanim sredinama u kojima se na relativno ograničenom prostoru susreću intenzivan automobilski promet, javni prijevoz, biciklisti, pješaci i dostavna vozila.
Može li algoritam pokazati gdje treba uložiti novac?
Jedno od najvećih pitanja hrvatske prometne sigurnosti nije samo koliko opasnih lokacija postoji, nego kojim redoslijedom treba provoditi sigurnosne zahvate. Gradski i državni proračuni ograničeni su, a zahtjevi za rekonstrukcijama raskrižja, postavljanjem semafora, uređenjem pješačkih prijelaza i izgradnjom biciklističke infrastrukture često premašuju raspoloživa sredstva.
Prediktivni sustavi mogli bi pomoći upravo u određivanju prioriteta. Ako određena prometnica pokazuje visoku učestalost naglih kočenja, prevelike stvarne brzine i nepovoljnu geometriju, takva kombinacija može biti razlog za detaljnu sigurnosnu analizu čak i kada ondje još nije zabilježen velik broj prometnih nesreća.
Posebno je važno da se procjena ne temelji samo na ukupnom broju zabilježenih manevara. Prometnica kojom dnevno prolazi pedeset tisuća vozila prirodno može imati više naglih kočenja od ulice kojom prolazi pet tisuća vozila. Zato je potrebno događaje staviti u odnos s prometnom izloženošću, vremenom dana, vrstom prometa i karakteristikama cestovne mreže.
Dodatno treba razlikovati rizik nastanka bilo kakvog sudara od rizika nastanka nesreće s teškim posljedicama. Ulica s velikim brojem manjih prometnih konflikata ne mora automatski predstavljati veći rizik smrtnog stradavanja od prometnice na kojoj su konflikti rjeđi, ali se događaju pri znatno većim brzinama.
Upravo zato konačna odluka o ulaganju mora ostati utemeljena na prometno-tehničkoj analizi, očekivanom smanjenju rizika i procjeni troškova i koristi. Algoritam može pomoći u prepoznavanju problema, ali ne smije samostalno odlučivati o rekonstrukcijama.
Tko jamči da algoritam nije pogriješio?
Primjena umjetne inteligencije u javnom upravljanju prometnom sigurnošću otvara i ozbiljna pitanja pouzdanosti. Model može označiti lokaciju kao visokorizičnu iako ondje nema osobito velikog rizika ili, što može biti mnogo ozbiljnije, propustiti prepoznati stvarno opasnu prometnicu.
Uzrok pogreške može biti nedovoljna količina podataka, neodgovarajuća metodologija, promjena prometnih tokova ili činjenica da su analizirana vozila samo određeni dio ukupnog prometa. Primjerice, telematska baza jednog osiguravatelja ne mora jednako predstavljati mlade i starije vozače, profesionalne prijevoznike, motocikliste ili korisnike različitih kategorija automobila.
Ako se model pretežno oslanja na podatke osobnih automobila, postoji opasnost da nedovoljno prepoznaje specifične rizike za pješake i bicikliste. Njihova sigurnost može biti ugrožena na lokacijama na kojima automobili ne izvode osobito velik broj naglih manevara, ali prometna infrastruktura ipak nije primjerena ranjivim sudionicima.
Zato bi prije praktične primjene trebalo zahtijevati neovisnu provjeru točnosti modela, jasno definiranje pokazatelja rizika te usporedbu predviđanja s naknadno zabilježenim prometnim događajima. Potrebno je pratiti i broj pogrešno označenih lokacija, broj propuštenih opasnosti te rezultate nakon infrastrukturnog zahvata.
Jednako je važno razlikovati istraživačku demonstraciju od operativnog sustava koji dokazano smanjuje broj poginulih i teško ozlijeđenih. RoadSafeAI 2.0 pokazuje zanimljive mogućnosti prediktivne analize, ali dostupne informacije s predstavljanja nisu dovoljne za zaključak da je njegova primjena već ostvarila mjerljivo smanjenje stradavanja.
Podaci iz vozila otvaraju i pitanje zaštite privatnosti
Velike telematske baze mogu sadržavati vrlo osjetljive informacije o kretanju vozila, vremenu putovanja i ponašanju vozača. Čak i kada se izravni identifikacijski podaci uklone, pojedine kombinacije lokacije, vremena i putanje mogu omogućiti naknadno prepoznavanje obrazaca kretanja određene osobe.
Zbog toga razvoj takvih sustava mora biti povezan s odgovarajućom zaštitom podataka i jasnom raspodjelom odgovornosti. Potrebno je definirati tko prikuplja podatke, u koju ih svrhu obrađuje, koliko se dugo čuvaju i pod kojim uvjetima javna tijela mogu pristupiti rezultatima.
Za izradu sigurnosne karte nije nužno da gradska uprava raspolaže pojedinačnim povijestima kretanja građana. U mnogim slučajevima korisniji mogu biti agregirani statistički pokazatelji određenih cestovnih dionica, pod uvjetom da su obrađeni na način koji sprječava nepotrebno otkrivanje identiteta sudionika.
Hrvatska bi pri eventualnoj primjeni ovakvih rješenja zato morala jasno razdvojiti prediktivnu analizu prometnih opasnosti od nadzora pojedinačnih vozača. Sigurnosna vrijednost sustava ne opravdava automatski neograničeno prikupljanje i povezivanje podataka o kretanju građana.
Najveća vrijednost umjetne inteligencije bit će u nesrećama koje se nisu dogodile
Istraživanja predstavljena u Europskom parlamentu pokazuju kako se upravljanje prometnom sigurnošću postupno pomiče od analize već nastalih nesreća prema prepoznavanju uvjeta u kojima bi se one mogle dogoditi. Takva promjena posebno je važna za gradske prometnice, gdje se na malom prostoru susreću brojni sudionici različitih brzina, načina kretanja i razine zaštite.
Ako se sustavi poput RoadSafeAI-ja pokažu pouzdanima i u neovisnim provjerama, mogli bi postati važan dodatni alat gradovima i cestovnim upraviteljima. Njihova stvarna vrijednost neće se mjeriti brojem obrađenih milijuna podataka ili atraktivnošću digitalnih karata, nego time omogućuju li ranije prepoznavanje opasnih lokacija i učinkovitije sigurnosne intervencije.
Za Hrvatsku je posebno važno što već sudjeluje u projektima digitalizacije i sigurnosne analize cestovne infrastrukture. Sljedeći korak mogao bi biti povezivanje tih iskustava s novim izvorima podataka, uz jasne kriterije zaštite privatnosti, neovisnu validaciju modela i javno praćenje rezultata.
Pritom umjetna inteligencija ne smije postati zamjena za prometne stručnjake, kvalitetno projektiranje cesta ili odgovornost javnih institucija. Algoritam može upozoriti da određena ulica predstavlja povećan rizik, ali tek stručna analiza može utvrditi treba li ondje smanjiti brzinu, rekonstruirati raskrižje, poboljšati preglednost ili odvojiti pješake i bicikliste od motornog prometa.
Najvažniji pomak koji donose nova istraživanja nije u tome što računalo može nacrtati kartu opasnih ulica. Mnogo je važnije što otvaraju mogućnost da se sigurnosni zahvati planiraju prije nego što se na određenoj lokaciji dogodi teška nesreća. Uspjeh takvog pristupa neće dokazati algoritamska procjena sama po sebi, nego stvarno smanjenje broja prometnih konflikata, poginulih i teško ozlijeđenih nakon provedenih mjera.
...
Tekst: Petar Kolovrat
Infografika: Vidmir Raič